01Locomotion AI2 osoby
Chód uczony w symulacji.
Sieci sterujące chodem trenujemy w symulatorze pełnej dynamiki, a te same trajektorie przenosimy na maszynę.
Uczymy maszyny poruszać się w świecie ludzi.
Kolektyw inżynierów uczenia maszynowego, robotyków i projektantów. Budujemy warstwę inteligencji razem ze sprzętem, na którym da się ją uruchomić.
Physical AI to sztuczna inteligencja, która widzi, decyduje i porusza prawdziwą maszyną. Właśnie tym się zajmujemy.
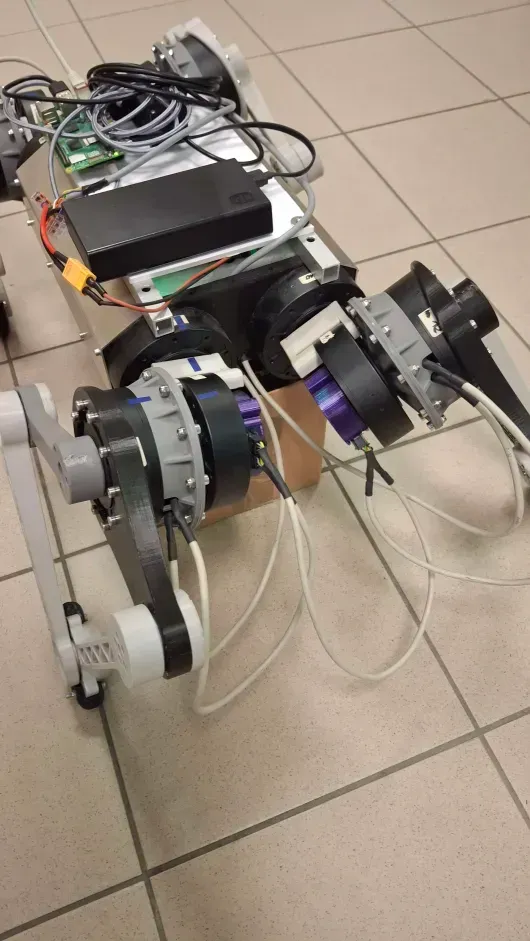
Każda domena kończy się czymś, co się uruchamia.
Jeden zespół od zamiaru po moment na wale.
W01-TEK jest bazą platformy, nie wizualizacją.
Maszyny są przedłużeniem tego, co ludzkie.
Cztery domeny, po dwie osoby w każdej. Razem obejmują całą drogę: od modelu, który rozumie scenę, po przegub, który przenosi moment. Żadnego odcinka nie oddajemy na zewnątrz.
Sterowanie, które utrzymujemy na maszynie
01Locomotion AI2 osoby
Sieci sterujące chodem trenujemy w symulatorze pełnej dynamiki, a te same trajektorie przenosimy na maszynę.
02World Models & VLM2 osoby
Modele świata i modele wizyjno-językowe dają maszynie kontekst: co widzi, gdzie może stanąć i co z tego wynika dla następnego kroku.
03Robotics Engineering & Manufacturing2 osoby
Napędy bezpośrednie, nogi o zamkniętym łańcuchu kinematycznym, sztywność wzięta ze struktury zamiast z dodatkowej masy.
04Design & Program2 osoby
Harmonogram, prowadzenie projektu i to, jak maszyna wygląda. Forma wynika z obciążenia: każde wycięcie odprowadza ciepło.
W01-TEK chodzi we Wrocławiu. Jest bazą platformy — kolejne wersje powstają na tej samej konstrukcji.
Projekt 01 · aktywny
Czworonóg zbudowany we Wrocławiu: od szkicu do prototypu w rok, pierwszy krok w 2025, pełne sterowanie AI od 2026. Imię odziedziczył po niedźwiedziu, który dźwigał to, czego nie mógł unieść nikt inny.
Powstał na Politechnice Wrocławskiej, w Laboratorium Mechatroniki i Robotyki, pod kierownictwem naukowym dr. hab. inż. Jarosława Szreka. Maszyna jest własnością uczelni — szczegóły współpracy na stronie projektu.
Zobacz projekt8 osób, cztery domeny, po dwie na domenę. Każda para odpowiada za swój odcinek od pomysłu po uruchomienie na maszynie. Część z nas pracuje na co dzień w biznesie i spółkach, część naukowo.
Michał Pogoda-Rosikoń
Marcin Wysocki
Grzegorz Piotrowski
Maciej Gruszczyński
Jakub Chmielewski
Stepan Yurtsiv
Przemysław Nowak
Grzegorz Borkowski
Maszyna chodzi we Wrocławiu i można ją zobaczyć w ruchu. Zapraszamy inwestorów, partnerów przemysłowych i media na pokaz.
Umów pokaz