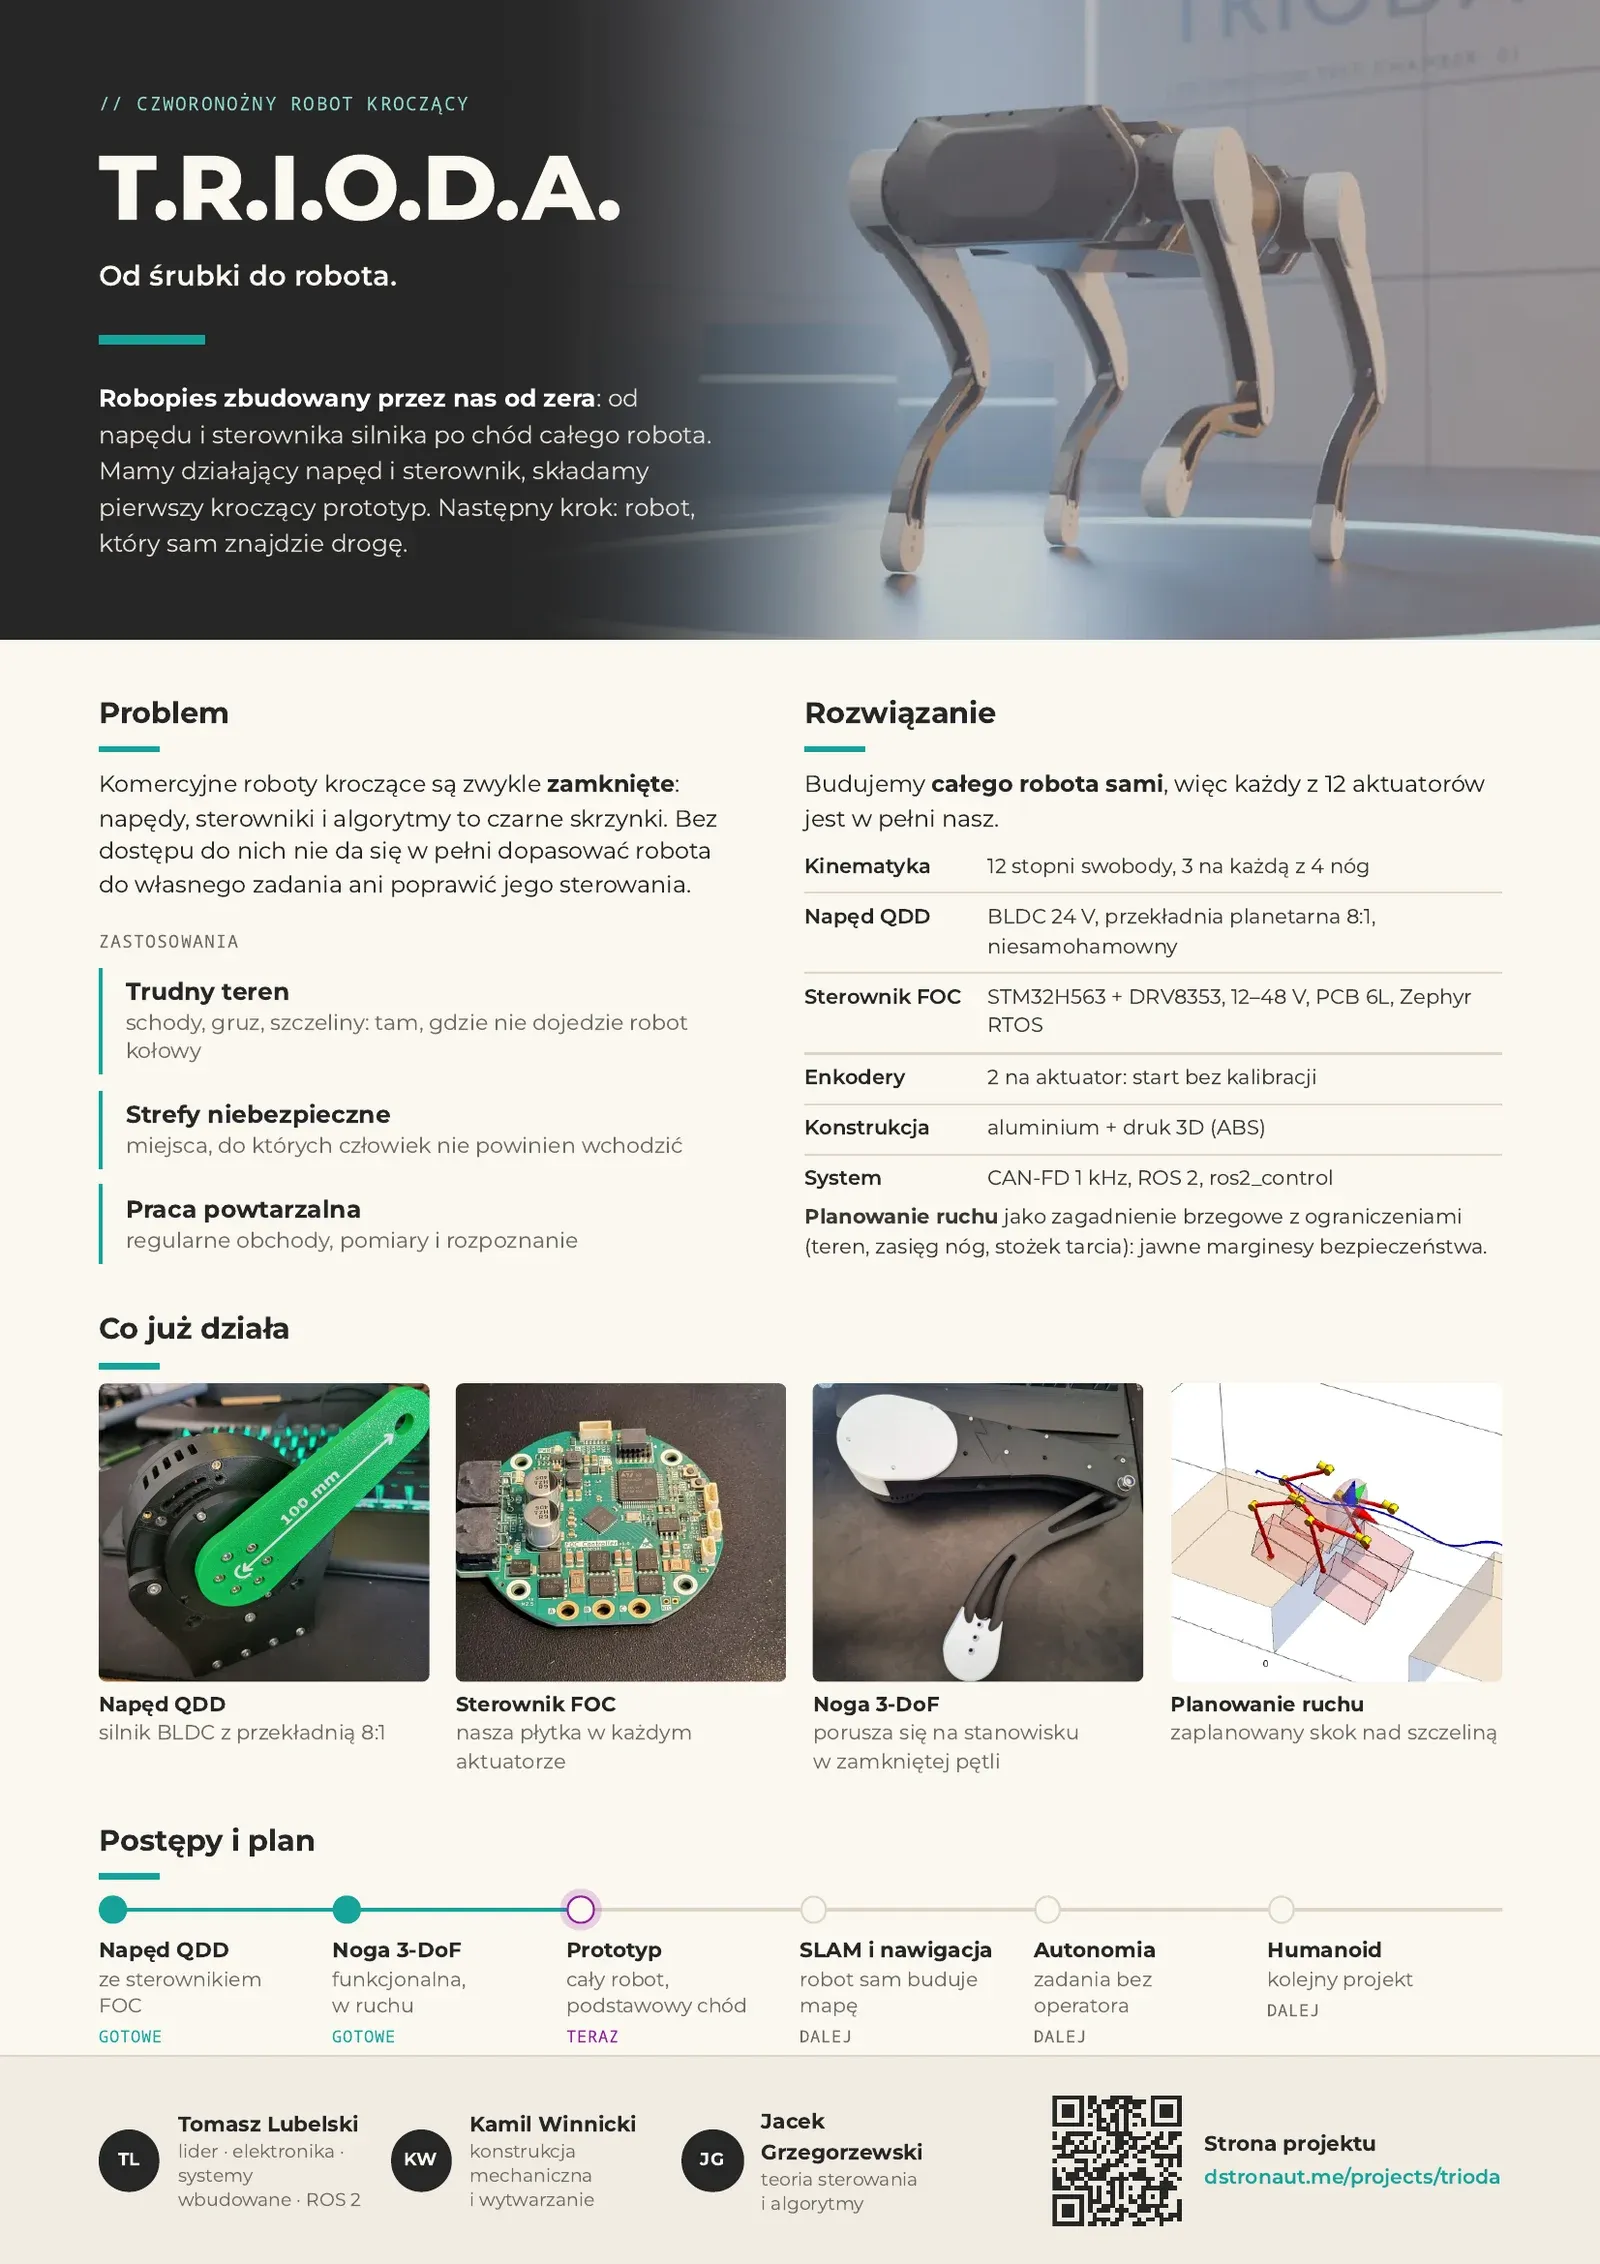
Czworonożny robot kroczący budowany od zera: od napędu i sterownika silnika po chód całego robota. Napęd i sterownik działają, składany jest pierwszy kroczący prototyp. Następny krok: robot, który sam znajdzie drogę.
- Etap
- prototyp
- Kinematyka
- 12 DoF, 3 na nogę
- Napęd
- QDD, BLDC 24 V, 8:1
- Sterownik
- FOC, STM32H563, Zephyr
- System
- CAN-FD 1 kHz, ROS 2